Roboți mobili pentru intralogistică și producție

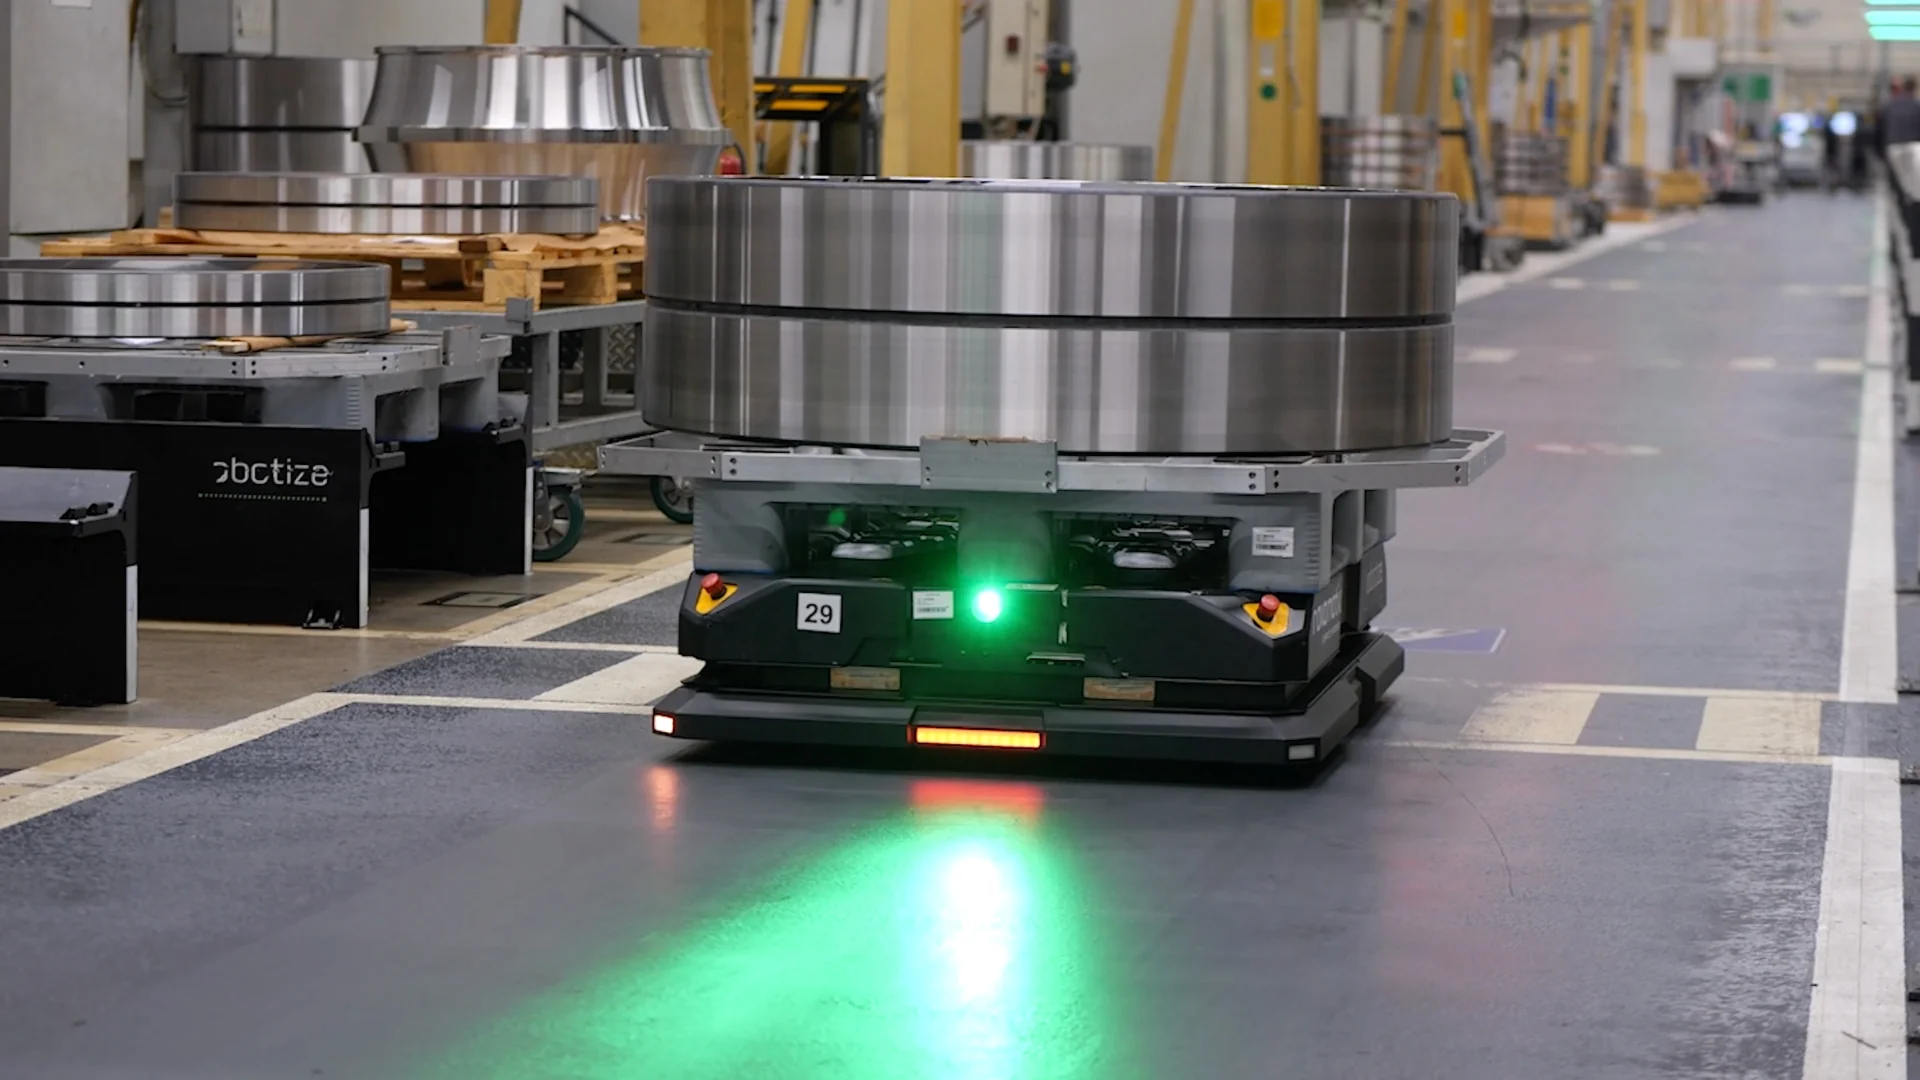
Novomatix integrează soluții AMR și AGV pentru fluxuri interne de transport, alimentare, transfer și automatizare a mișcărilor repetitive din depozit și producție.

Automotive 3PL Electronice Manufacturing FMCG Pharma Depozit & logistică
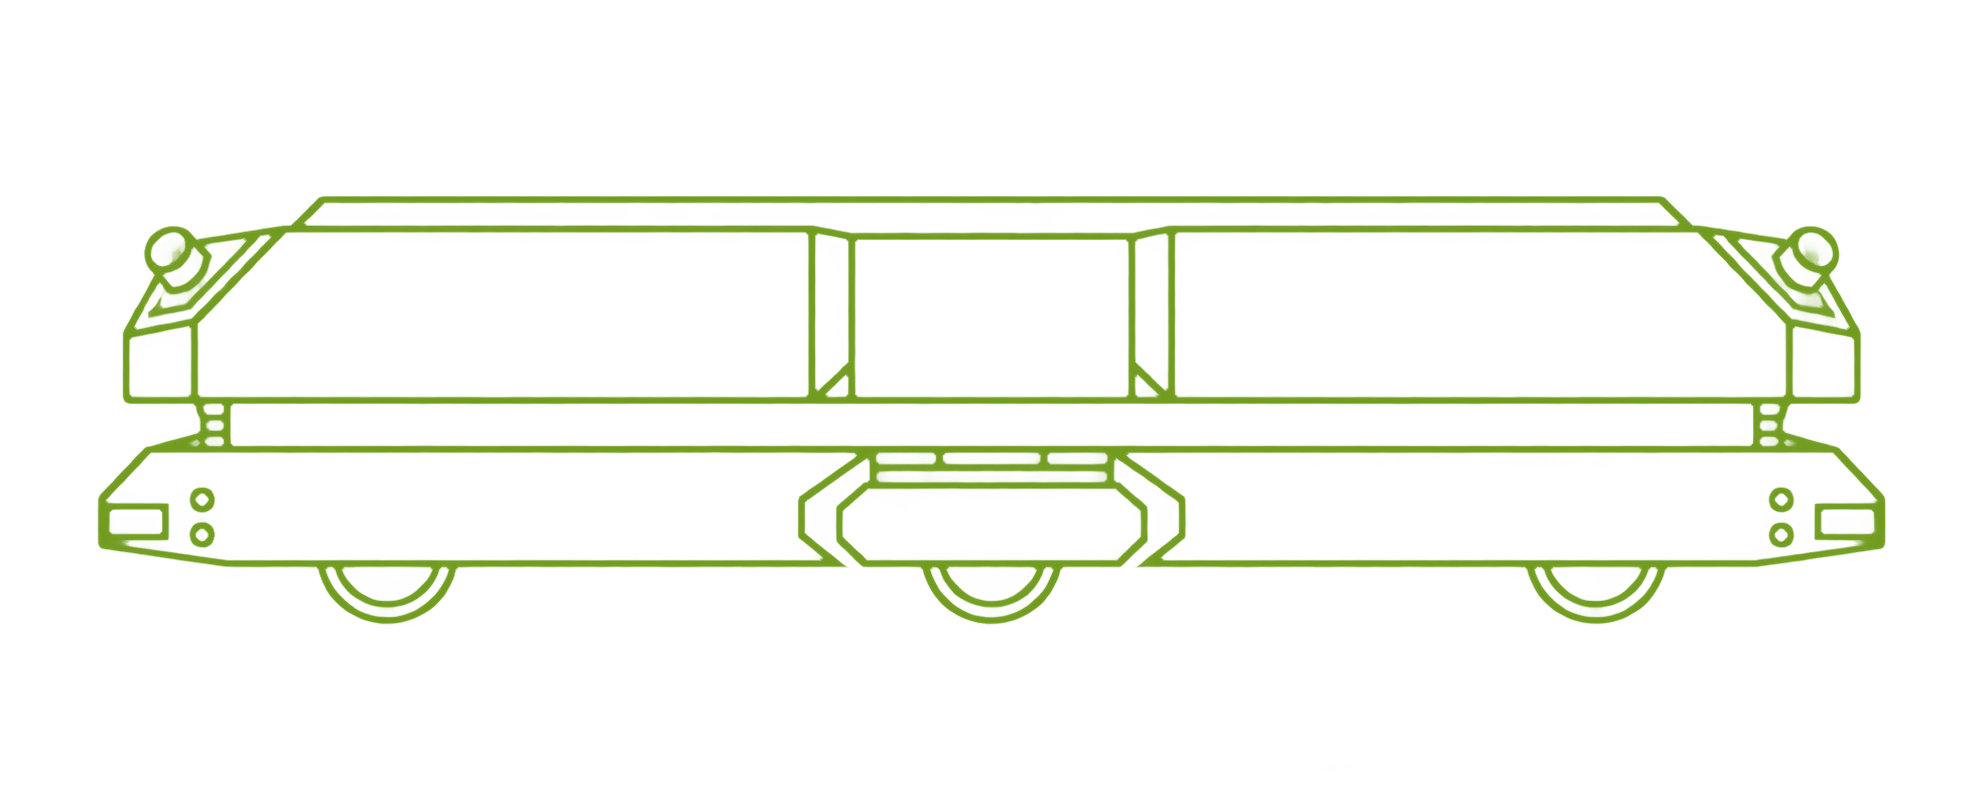
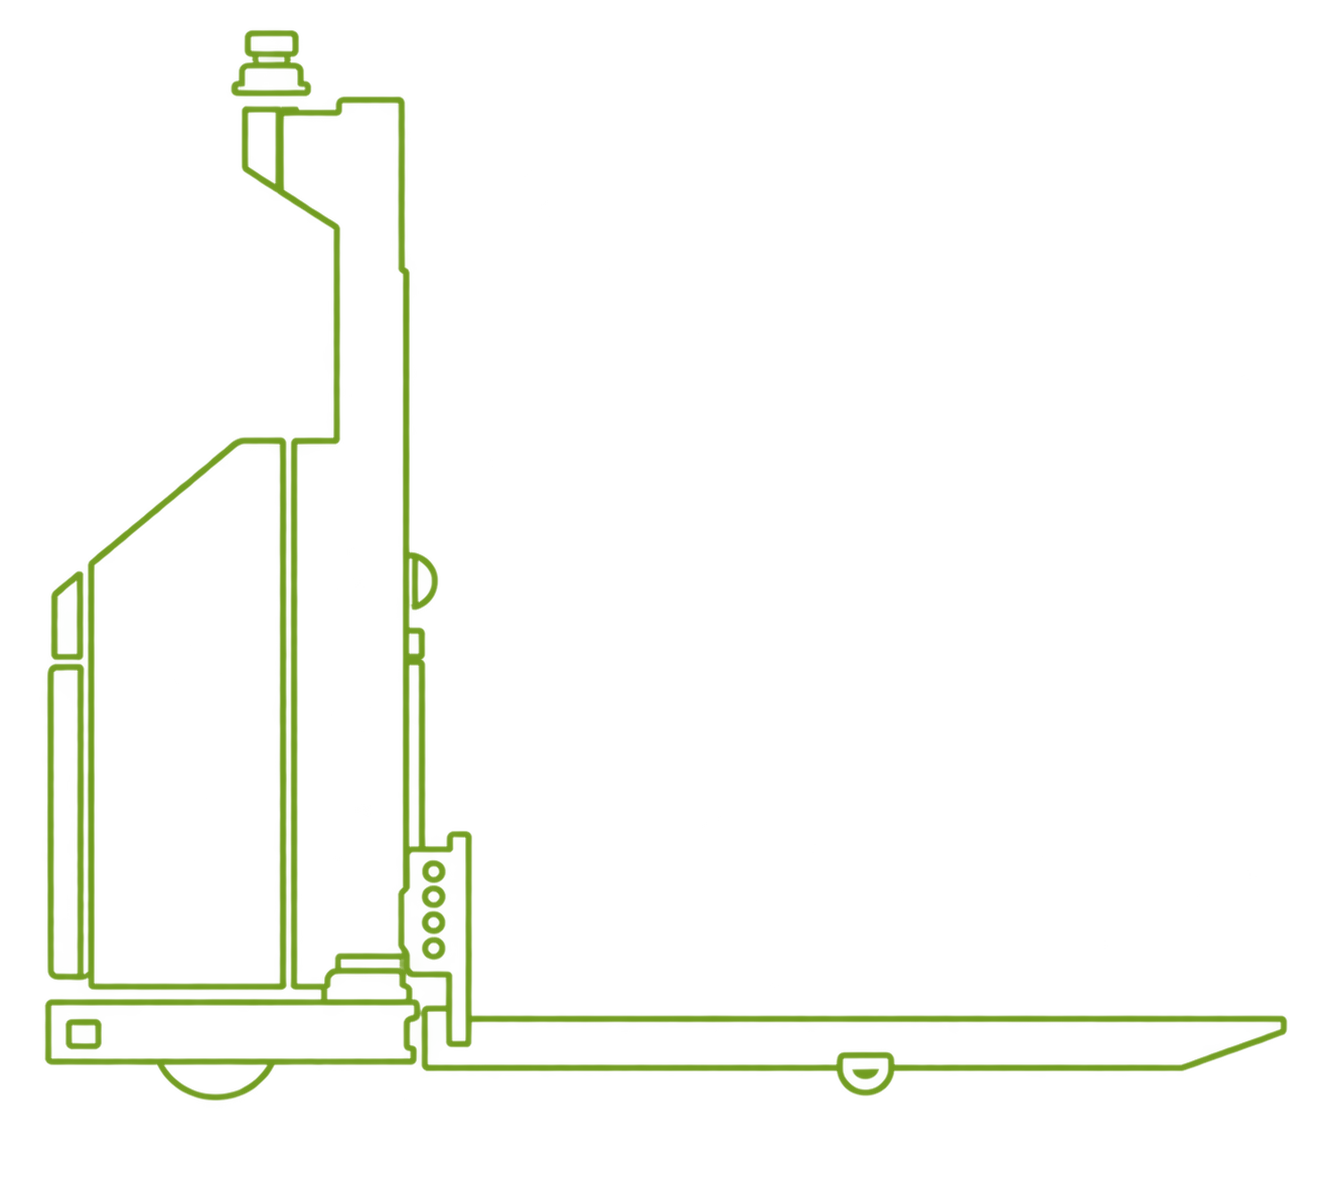
Portofoliu roboți mobili

Platforma potrivită pentru fiecare flux

Nu există un singur tip de robot mobil potrivit pentru toate aplicațiile. Sarcina transportată, modul de preluare și de predare, traseul, spațiul disponibil și integrarea cu procesul determină arhitectura potrivită.

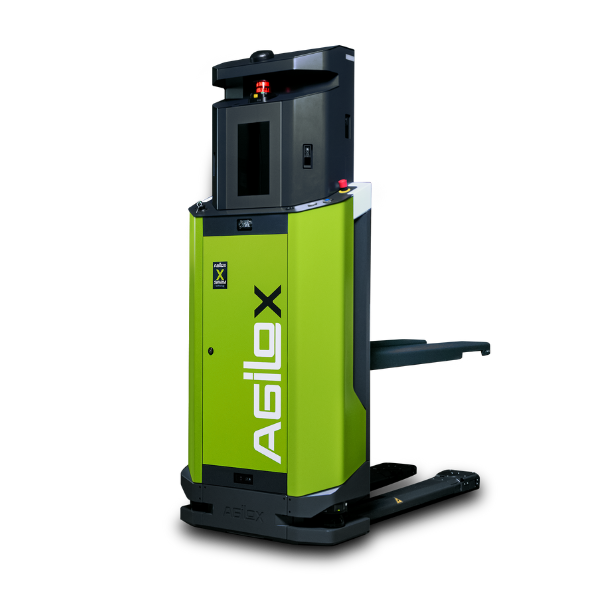
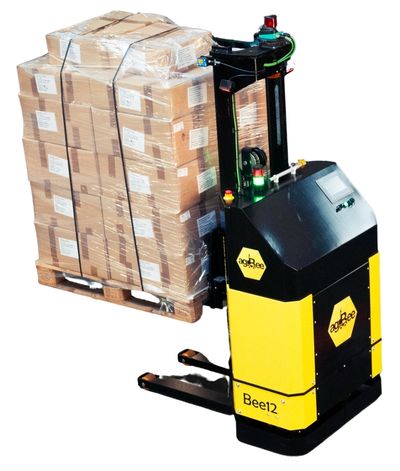
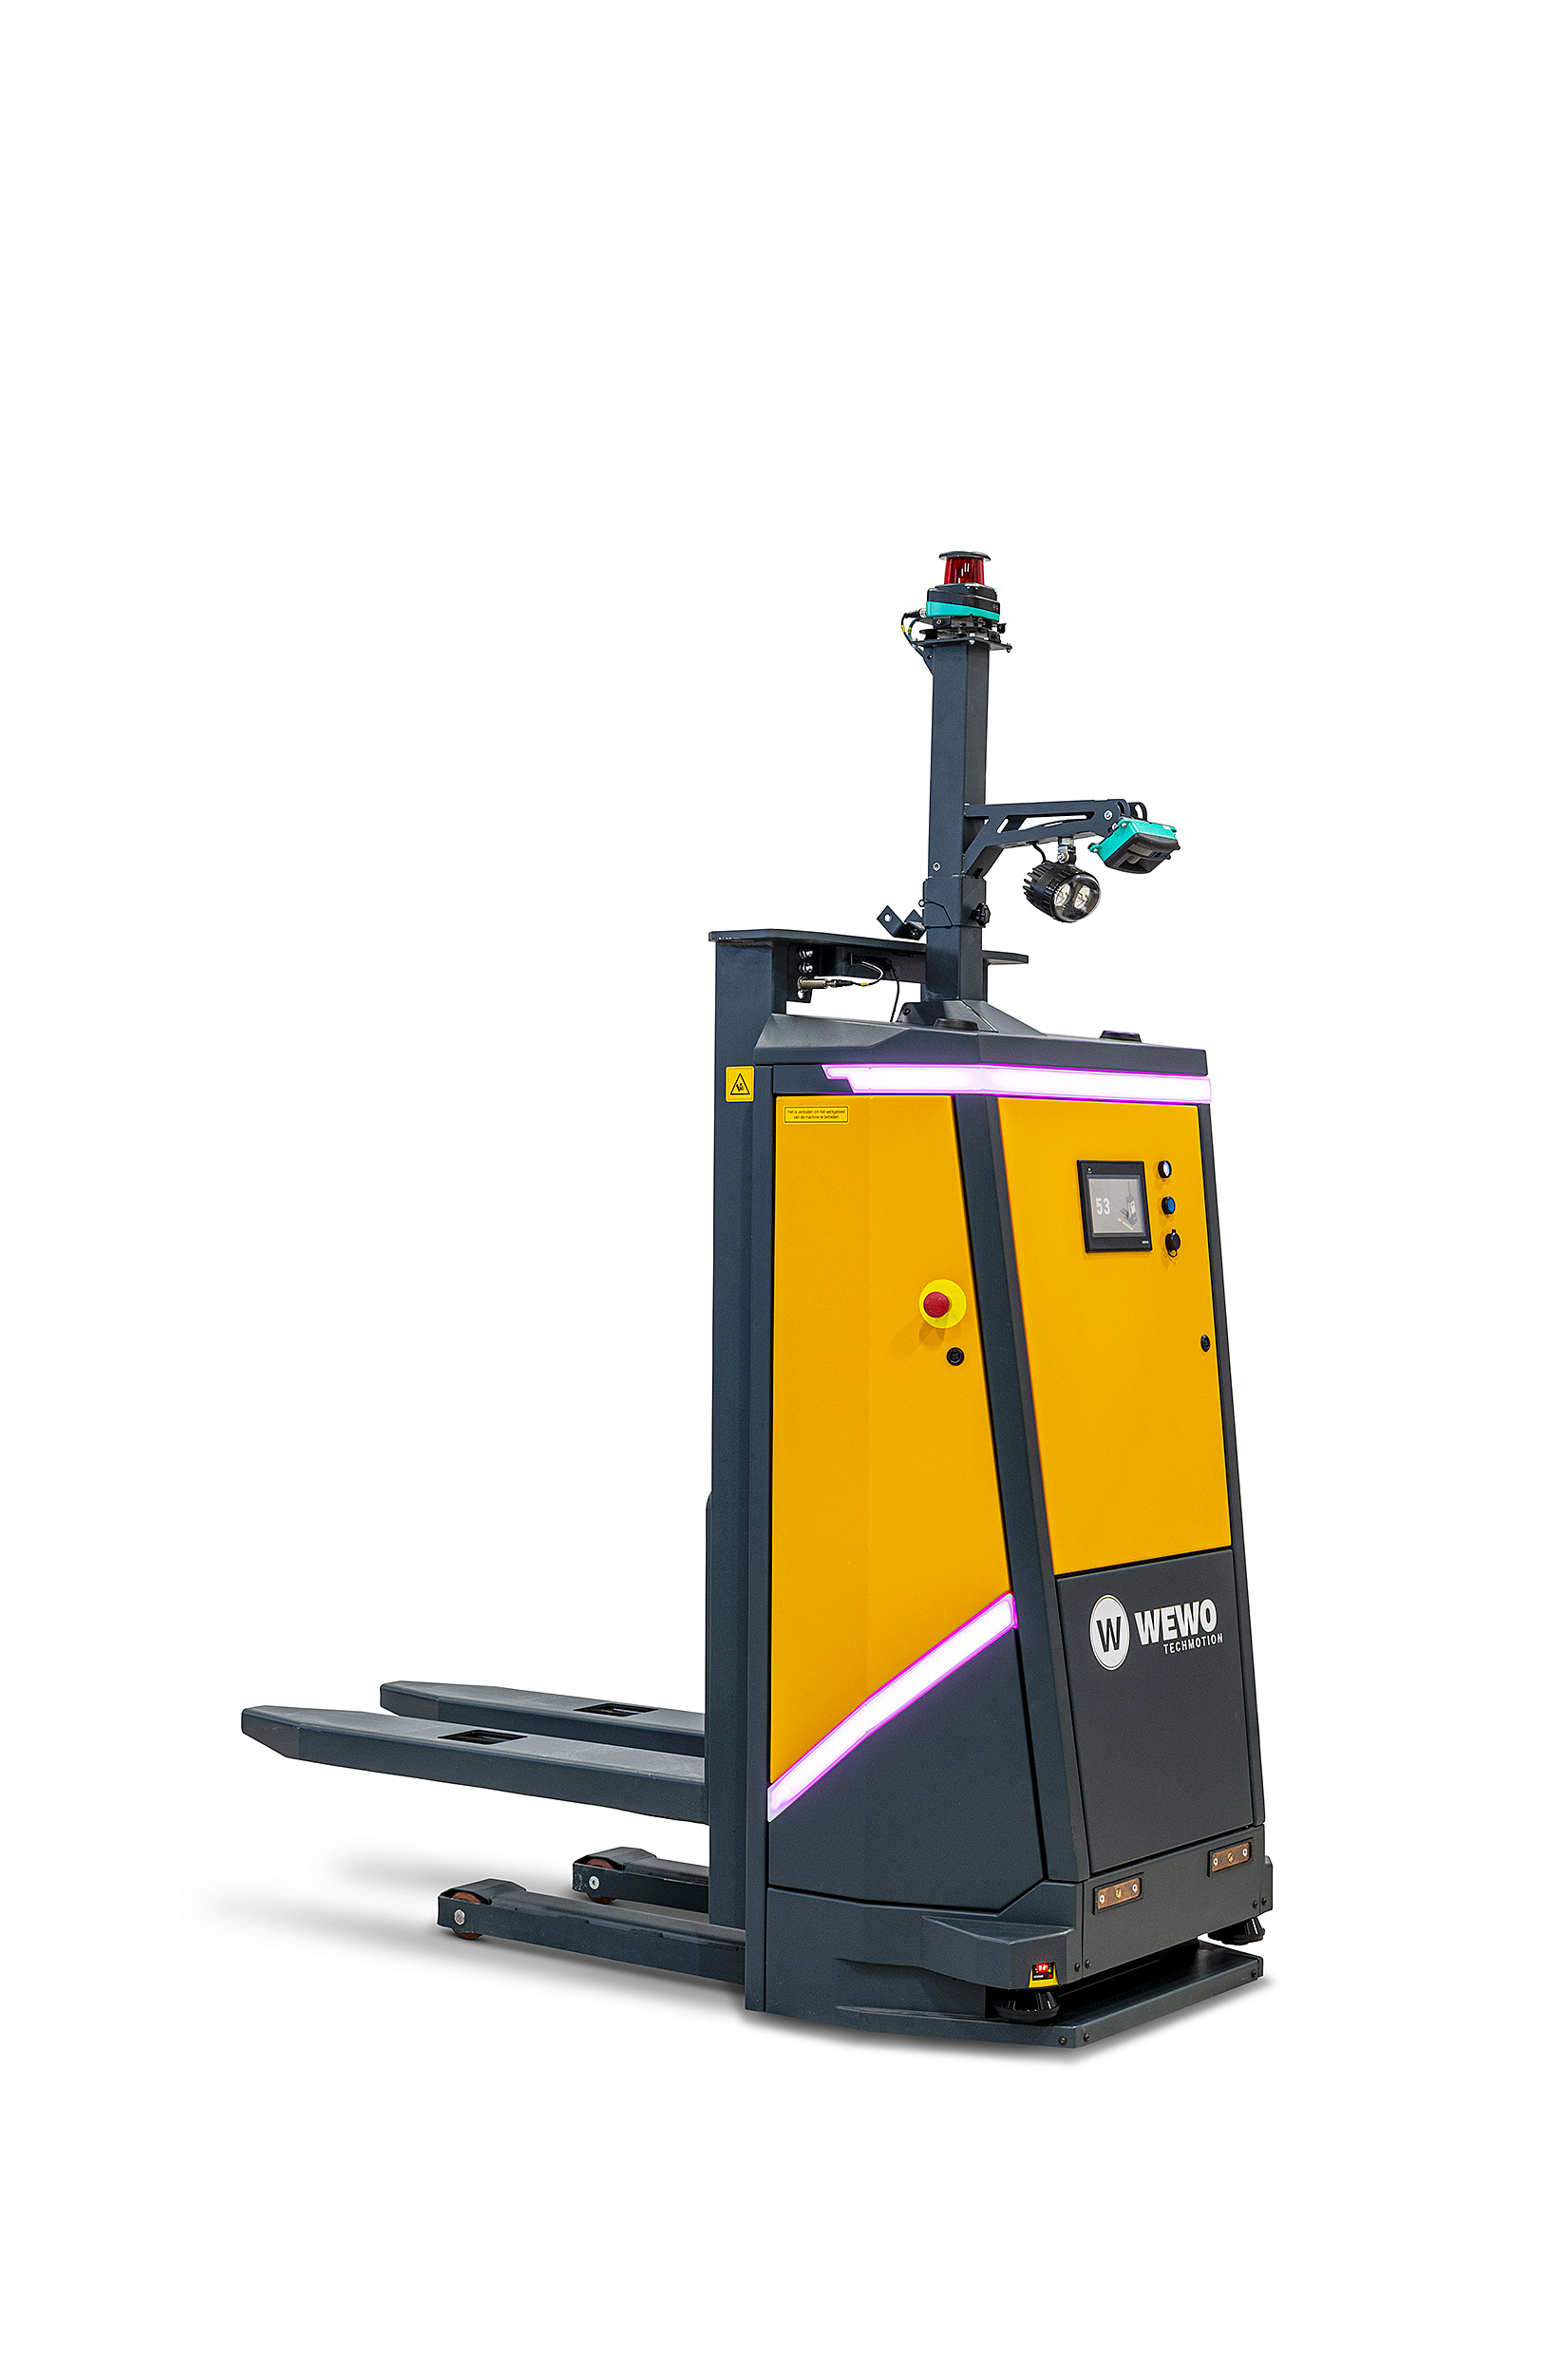
Portofoliul Novomatix acoperă de la transportul repetitiv al paleților și alimentarea liniilor până la transferul cu furci, manipularea carturilor și aplicațiile care cer ridicare sau stivuire. Selectăm robotul pornind de la fluxul real, nu de la brand.

Fluxuri și procese

Fluxuri și procese pe care le automatizăm

Mișcările interne repetitive, consumatoare de timp sau dependente de disponibilitatea operatorilor sunt candidați naturali pentru automatizare. Dacă știi ce se mută, de unde și încotro, tipul de transfer și procesul indică arhitectura de robot potrivită.

Cum preia și cum predă robotul sarcina

Interfața cu sarcina și punctul de transfer decid arhitectura robotului.

  1. Pardoseală
  2. Conveior
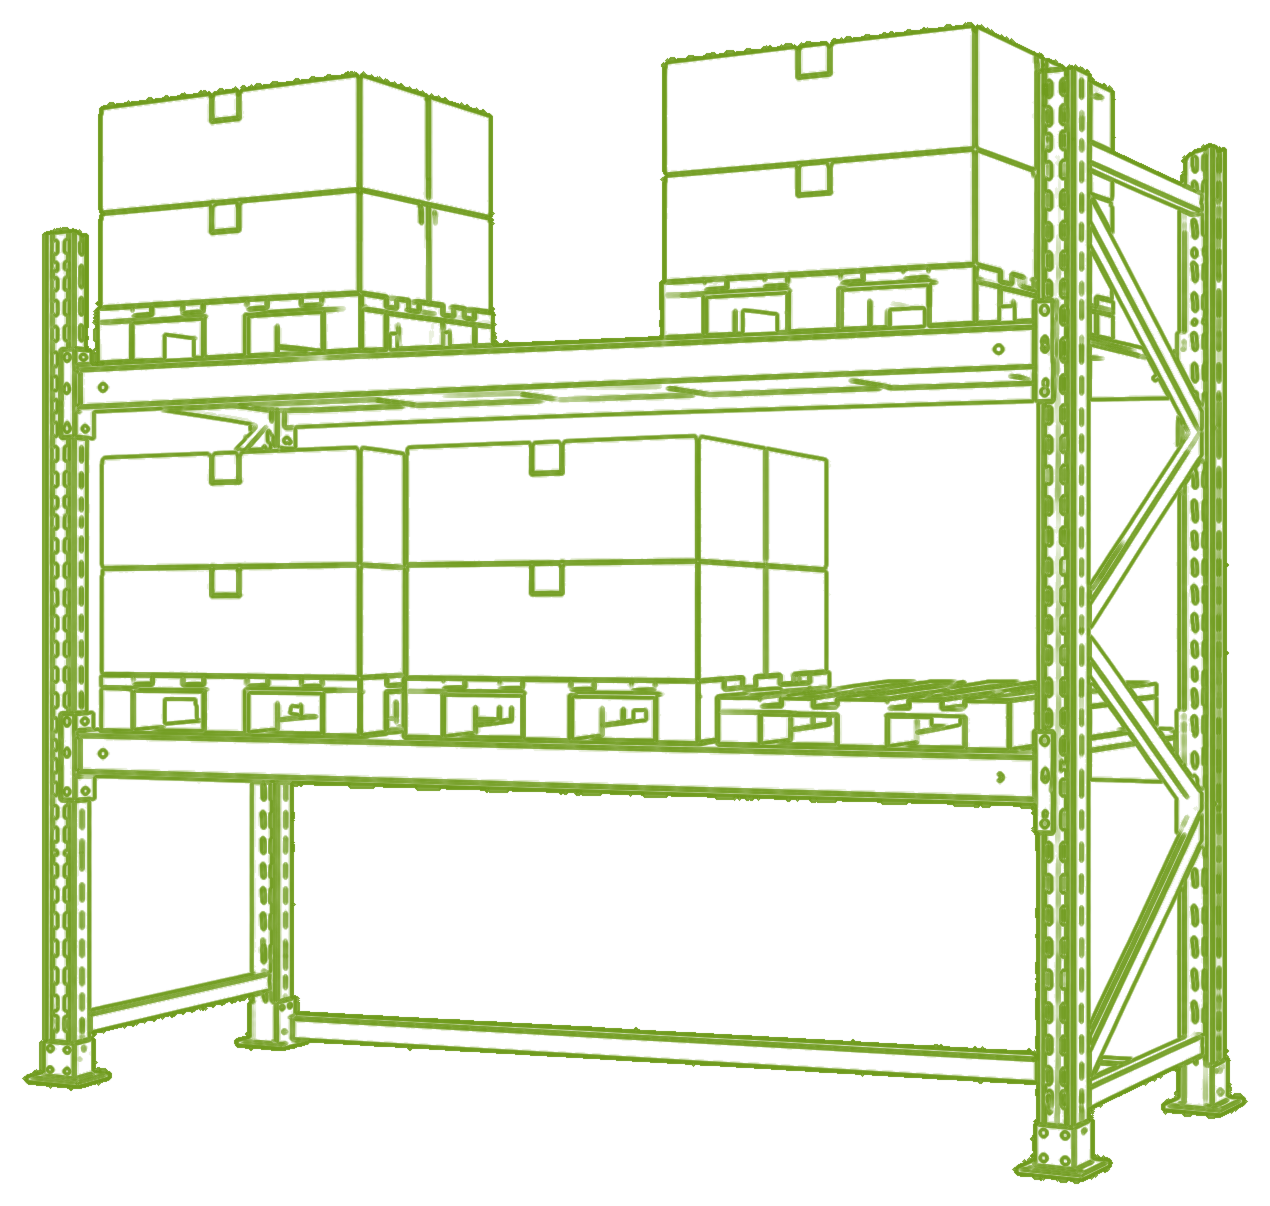
  3. Rack
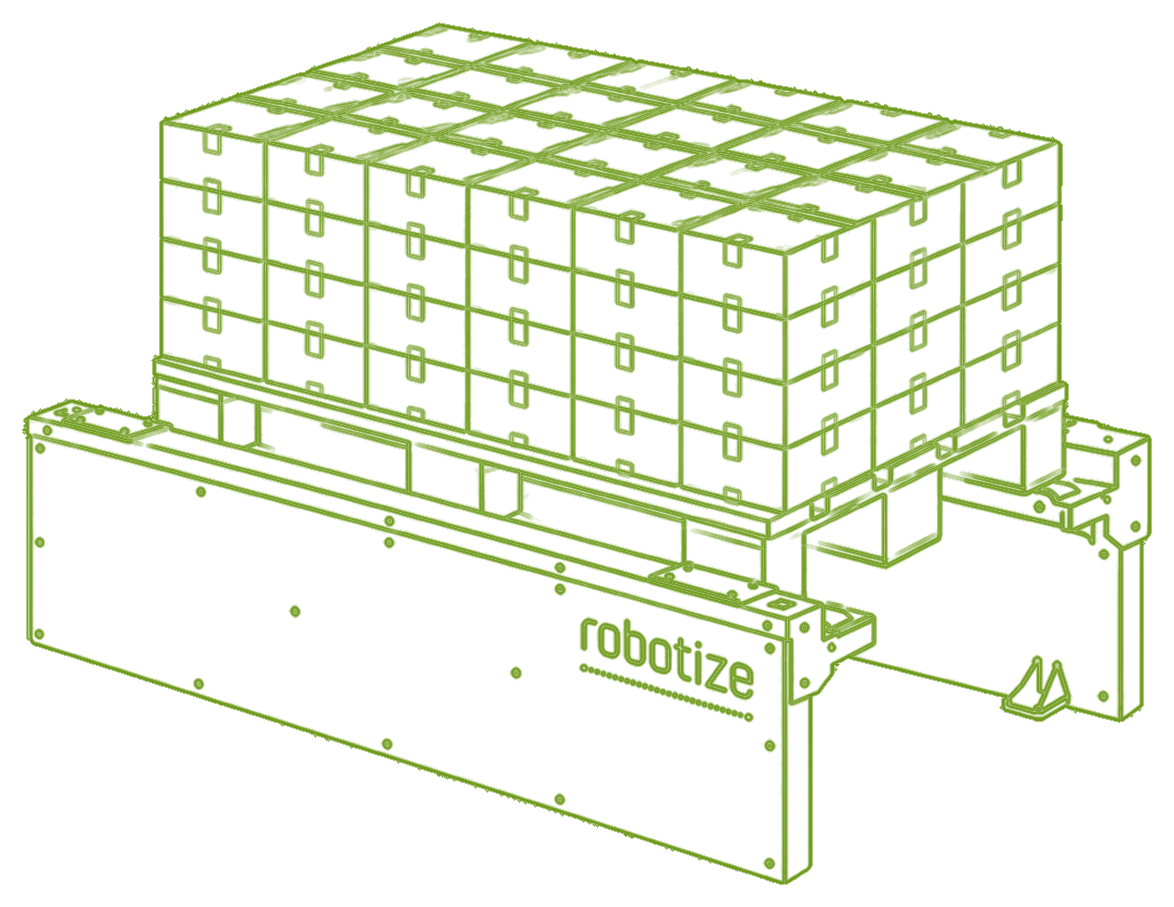
  4. Stație palet
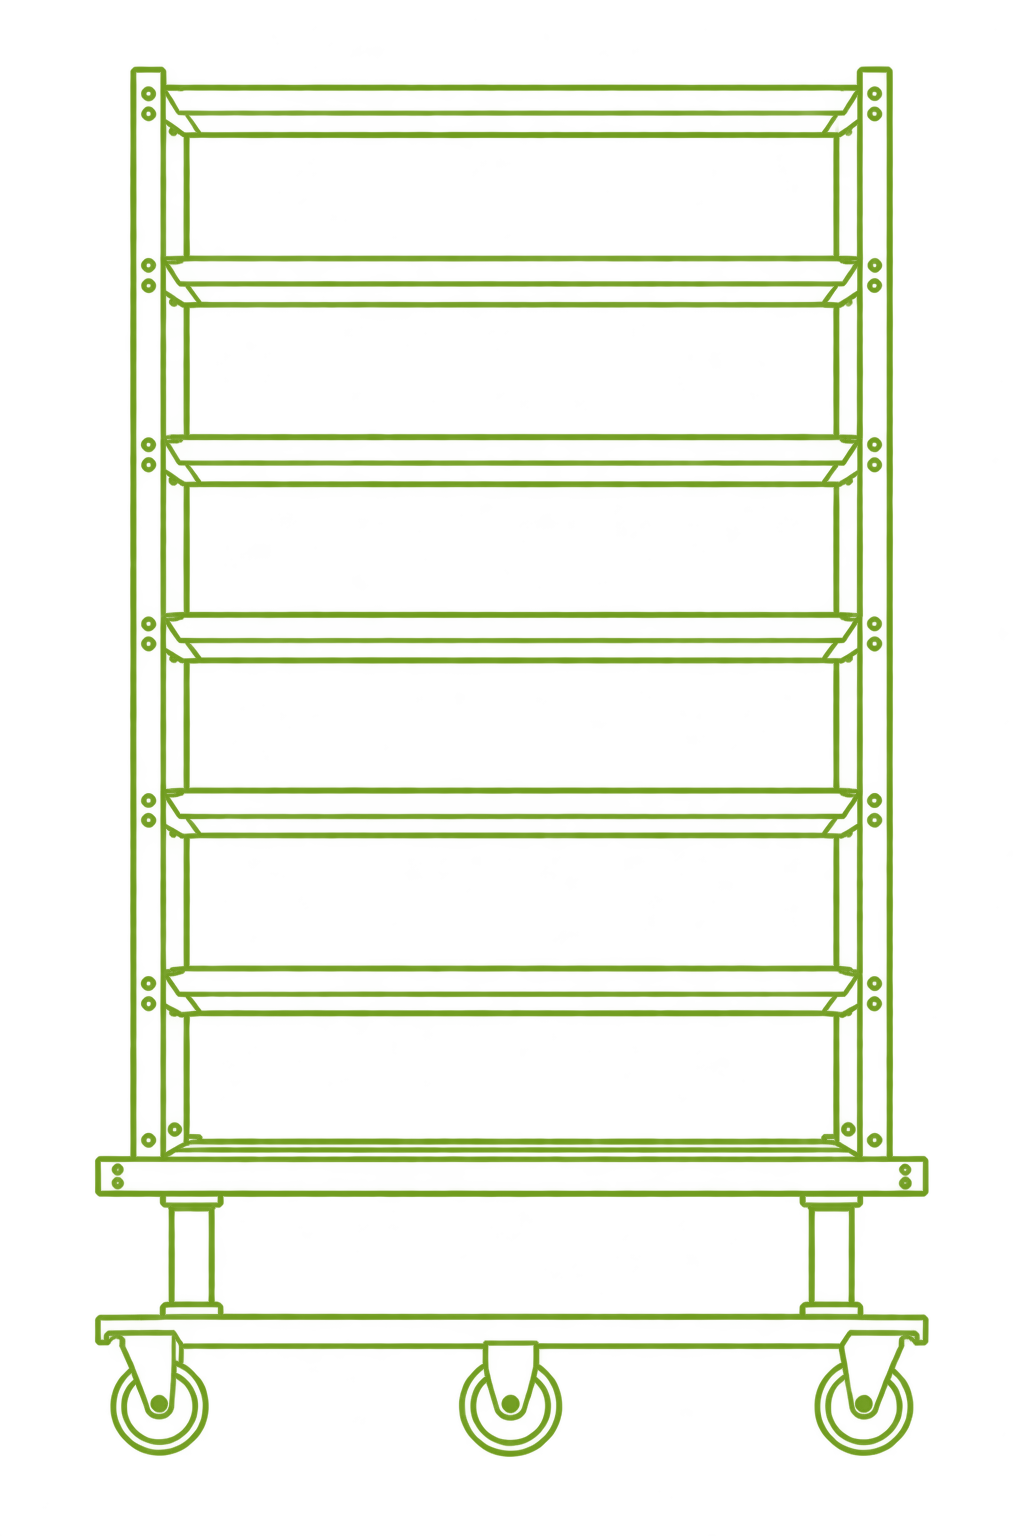
  5. Cart
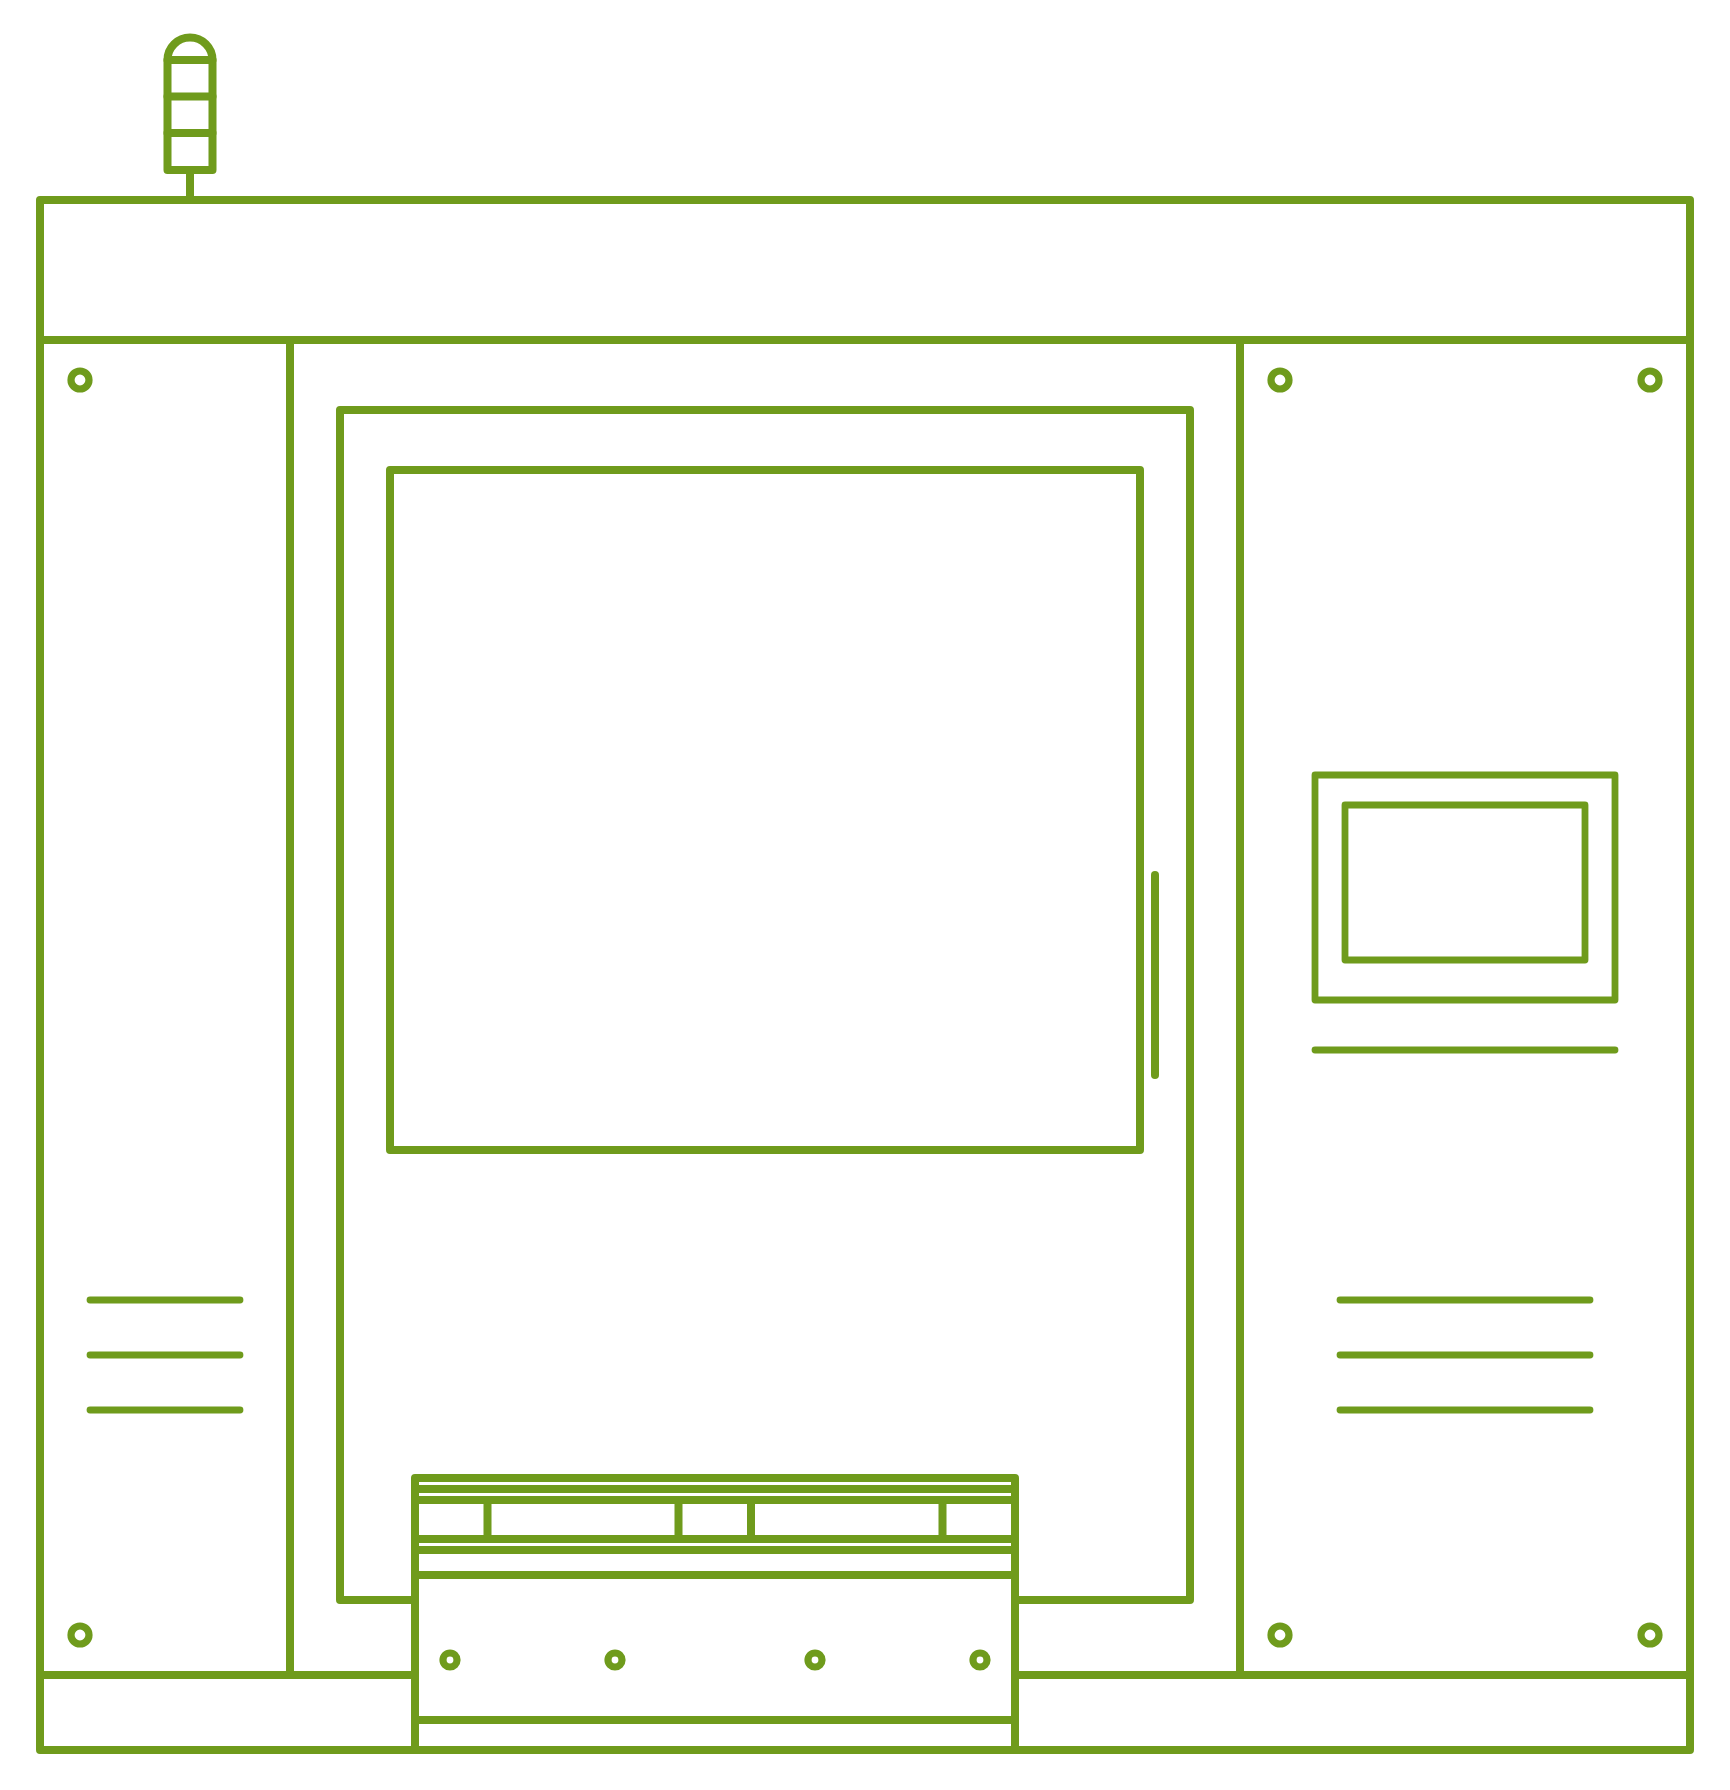
  6. Mașină / celulă
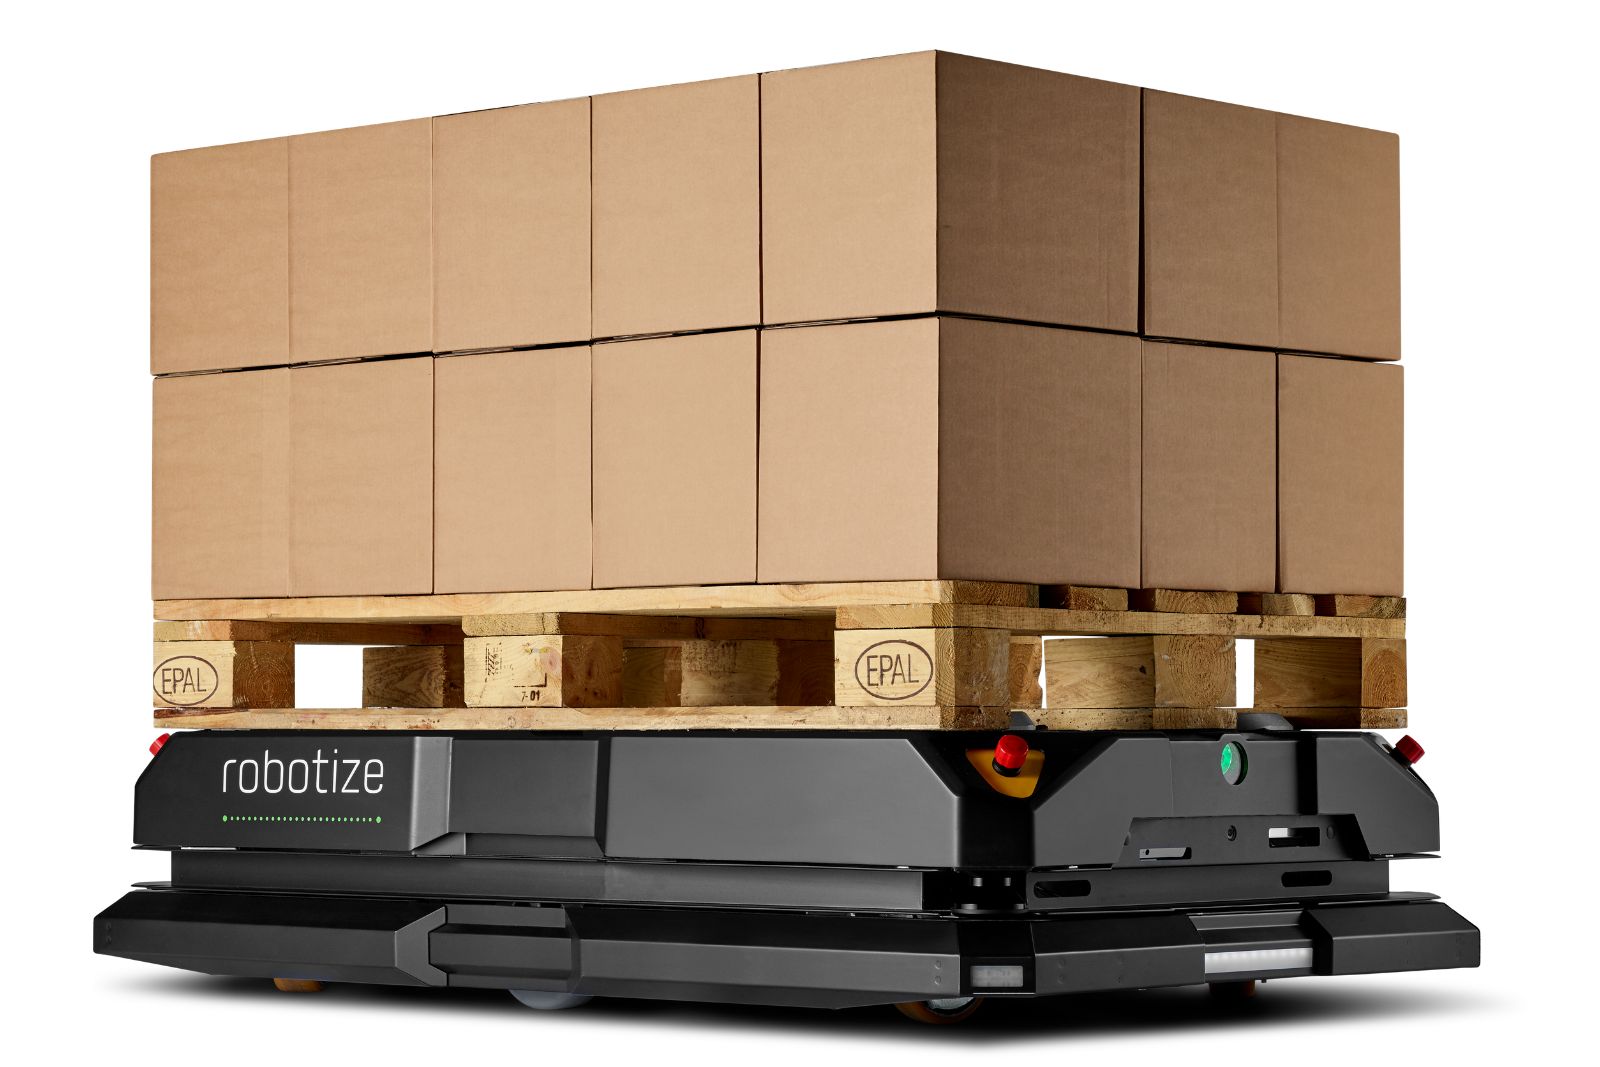
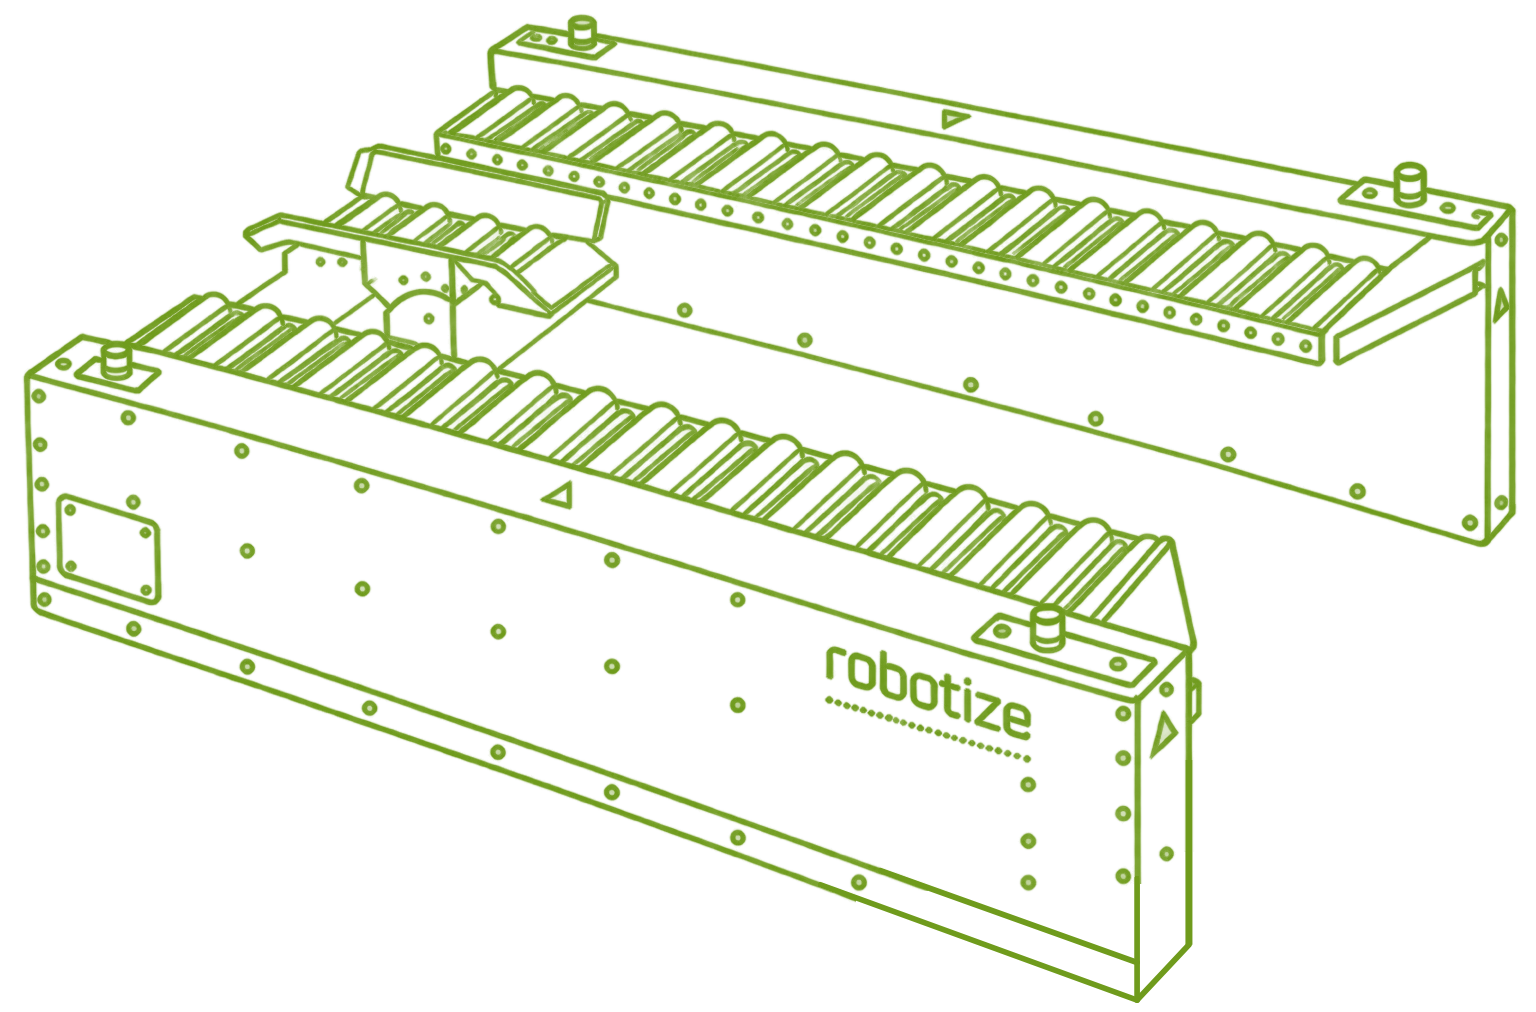
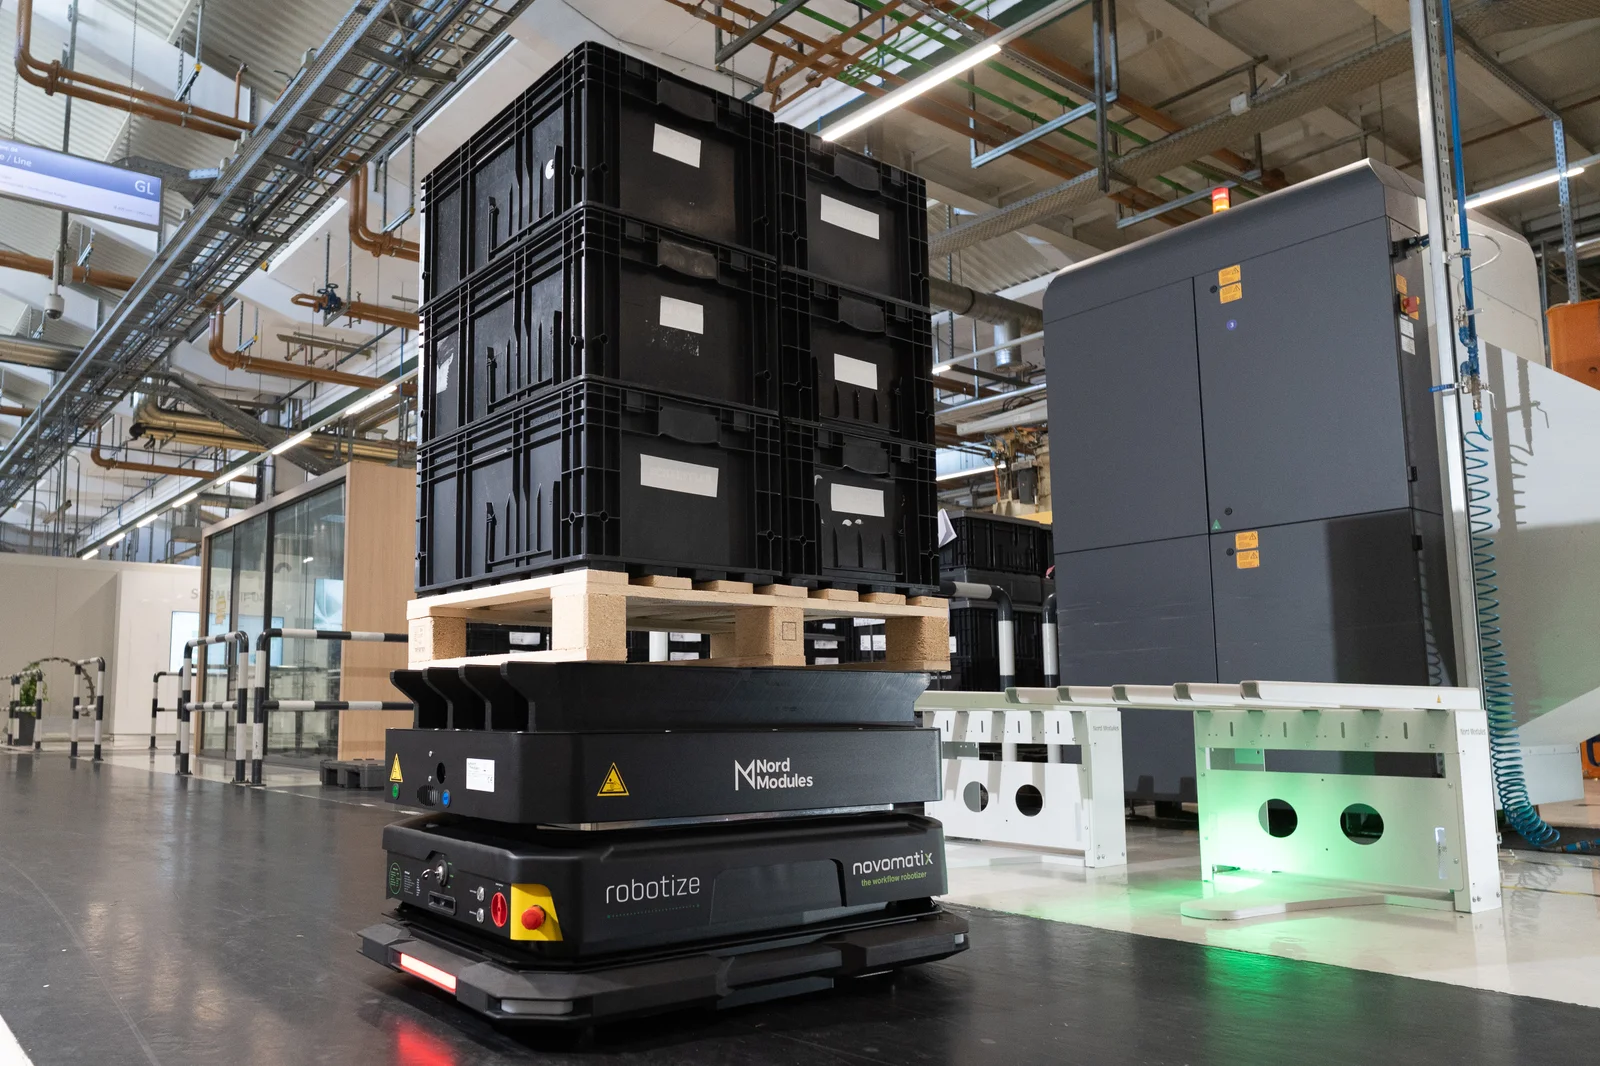
Robot de tip platformă Transportă sarcina pe propria platformă. Pentru preluare și predare are nevoie de un punct de transfer compatibil.
  1. Pardoseală — fără transfer direct
  2. Conveior — necesită stație de transfer
  3. Rack — fără transfer direct
  4. Stație palet — preluare și predare directă
  5. Cart — preluare directă la carturile compatibile, în funcție de model
  6. Mașină / celulă — necesită stație palet
Robot cu furci Poate prelua și depune sarcina direct în mai multe tipuri de puncte de transfer. Accesul depinde de lățimea culoarelor, geometria punctului și spațiul disponibil pentru manevre.
  1. Pardoseală — preluare și predare directă
  2. Conveior — preluare și predare directă
  3. Rack — preluare și predare directă
  4. Stație palet — preluare și predare directă
  5. Cart — preluare și predare directă
  6. Mașină / celulă — preluare și predare directă

Preluare / predare directă Direct, în funcție de model Necesită stație / interfață Fără transfer direct

Ambele arhitecturi se verifică în raport cu spațiul disponibil. Roboții de tip platformă sunt, în general, mai compacți și cer mai puțin spațiu de manevră, dar au nevoie de puncte de transfer compatibile. Roboții cu furci pot deservi direct mai multe tipuri de interfețe, însă accesul depinde de lățimea culoarelor și de spațiul pentru apropiere și manevră.

Anumite modele de roboți de tip platformă pot prelua direct carturi proiectate pentru accesul robotului dedesubt. Preluarea și depunerea în rack, inclusiv la înălțime, depind de modelul robotului și de configurația de ridicare.

La conveior, transferul se face prin stație: conveiorul procesului se proiectează la înălțimea interfeței stației, configurată pentru robot.

Unde intervine transportul autonom

Zonele tipice din fluxul intern în care misiunile autonome preiau mișcarea.

  1. Intrare 01

    Recepție și putaway

    De la recepție către buffer, stocare sau puncte intermediare.

  2. 02

    Replenishment

    Alimentarea zonelor de picking sau consum, ca fluxul să nu se oprească.

  3. Producție 03

    Line feeding

    Componente și materiale la linie, în ritm constant.

  4. 04

    Transfer între etape

    Între operații, celule de lucru și stații succesive.

  5. Ieșire 05

    Evacuare end-of-line

    De la capătul de linie către buffer, staging sau paletizare.

  6. 06

    Pregătire pentru expediție

    Către consolidare și punctele de pregătire pentru livrare.

Zonele sunt un mod de a citi operațiunea, nu un traseu obligatoriu în șase pași. Puține fluxuri le conțin pe toate, iar majoritatea proiectelor pornesc dintr-una singură.

Roboți mobili AMR și AGV — context operațional în depozit și producție
CONTEXT OPERAȚIONAL

Automatizarea mobilă trebuie gândită în contextul fluxului real

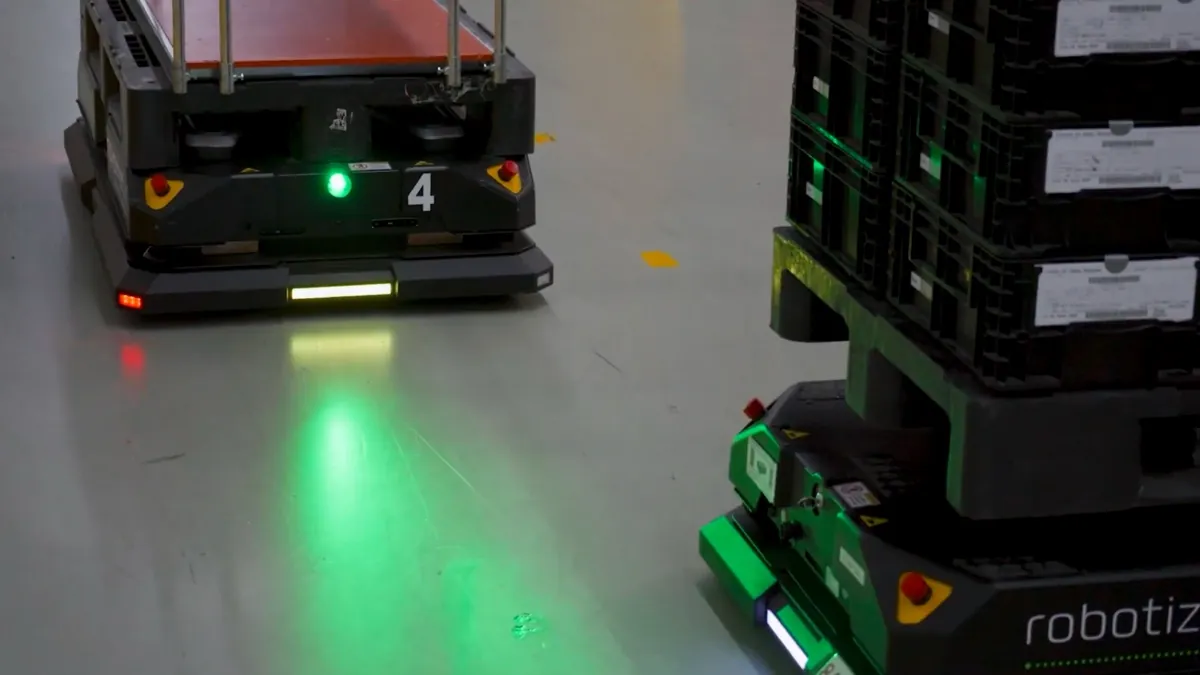
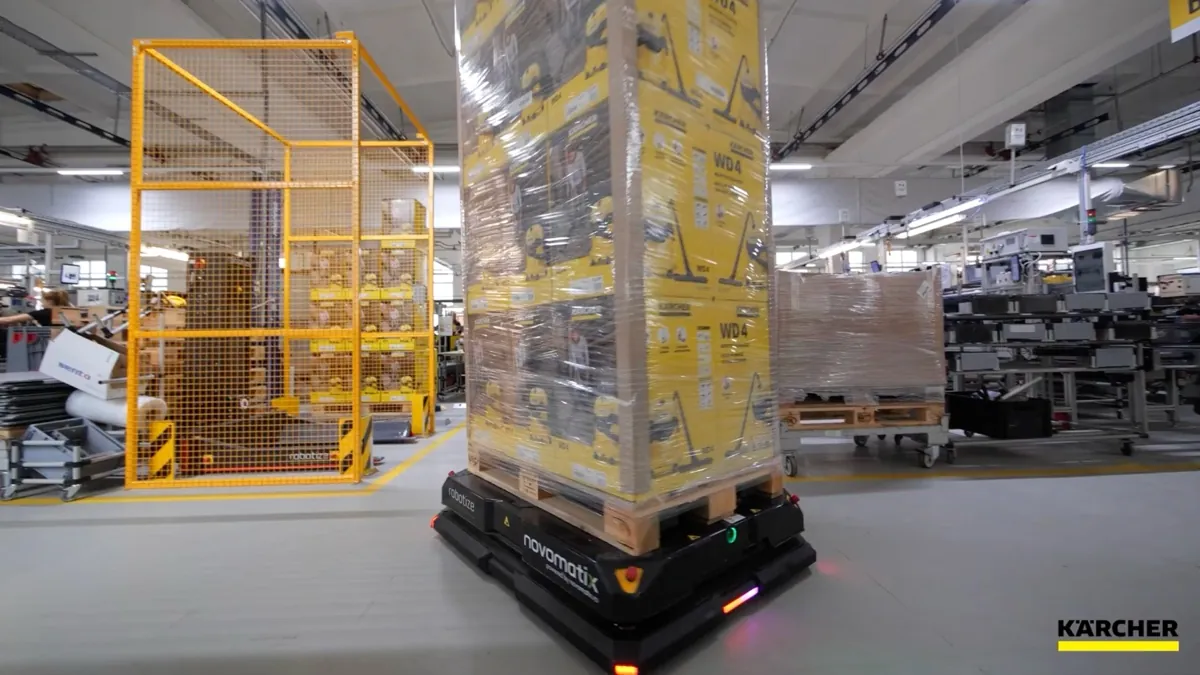
Un robot mobil operează într-un mediu în care traseele se intersectează cu trafic pietonal și cu alte echipamente, punctele de preluare și predare au constrângeri fizice diferite, iar ritmul de lucru variază în funcție de tură, sezon sau comandă.

  • punctele de preluare și predare definesc tipul de transfer potrivit
  • layoutul și zonele cu trafic mixt influențează alegerea soluției
  • integrarea corectă reduce variabilitatea operațională și improvizația
  • scalarea devine mai ușoară când procesul este gândit corect de la început
SELECȚIA SOLUȚIEI

Cum alegi corect soluția AMR/AGV

Nu orice robot mobil se potrivește oricărui flux. Selecția corectă pornește din proces, nu din produs. De aceea, evaluăm întotdeauna aplicația după modul de preluare, sarcină, spațiu de manevră și cerințele de integrare.

Preluare și predare sarcină

Primul criteriu este cum ia și cum lasă robotul sarcina: de pe podea, de pe stație, de pe conveyor, din rack sau dintr-un punct intermediar standardizat.

Geometrie, greutate și format sarcină

Dimensiunile încărcăturii, înălțimea, stabilitatea și masa influențează direct tipul de robot, garda la sol, tipul de furci sau platformă și dinamica mișcării.

Layout, culoare și trafic

Lățimea culoarelor, intersecțiile, zonele pietonale, ușile rapide, lifturile sau punctele înguste schimbă radical alegerea soluției și regulile de operare.

Integrare, trafic și safety

Un proiect bun nu înseamnă doar robotul potrivit, ci și felul în care acesta lucrează cu operatorii, cu echipamentele din jur și cu sistemele software existente.

ROLUL INTEGRATORULUI

Ce livrează Novomatix dincolo de robot

Valoarea unui proiect AMR/AGV nu stă doar în echipament, ci în felul în care acesta este integrat în operare. Novomatix livrează proiecte complete, de la selecția soluției până la punerea în funcțiune și scalarea ulterioară.

Analiză și selecție de soluție

Evaluăm ce se transportă, cât de des, pe ce distanță și în ce condiții de layout și trafic, pentru a identifica platforma și configurația care acoperă aplicația fără supradimensionare.

Integrare în flux și logică de operare

Configurăm modul în care roboții se conectează la stații, conveioare, buffer-e și procese existente. Acolo unde proiectul o cere, definim regulile de trafic, dispatch, prioritizare și coordonare între mai multe echipamente mobile.

Safety, punere în funcțiune și scalare

Tratăm proiectul cu focus pe operare sigură și introducere controlată în producție sau depozit. Construim proiectele astfel încât să poată evolua în etape, de la o aplicație inițială la extindere pe fluxuri sau zone suplimentare.

BENEFICII OPERAȚIONALE

Ce câștigi prin automatizarea transportului intern

Automatizarea cu roboți mobili nu înseamnă doar înlocuirea unei mișcări manuale. Înseamnă control mai bun asupra fluxului, reducerea variabilității operaționale și o bază mai bună pentru scalare.

Flux mai predictibil

Transporturile repetitive devin mai ușor de planificat, monitorizat și integrat în ritmul operațional al depozitului sau producției.

Mai puțină dependență de transport manual

Operatorii se pot concentra mai mult pe activități cu valoare mai mare, iar mișcările interne repetitive sunt standardizate mai bine.

Scalare în etape

Multe proiecte pot începe cu un caz de utilizare clar și se pot extinde ulterior în funcție de rezultate și priorități.

Integrare mai curată în operare

Când proiectul este gândit corect, roboții mobili devin parte din sistemul operațional, nu un element izolat adăugat peste proces.

SUPORT, SERVICE ȘI CONTINUITATE

AMR/AGV înseamnă și suport după GoLive

Performanța în exploatare nu depinde doar de robot, ci și de modul în care tratezi intervențiile, mentenanța planificată și verificările de siguranță. Am creat o pagină dedicată pentru modul în care abordăm suportul operațional pentru proiectele AMR/AGV.

  • Diagnostic și intervenții structurate
  • Mentenanță planificată și verificări de siguranță
  • Suport pentru extindere și optimizare după GoLive
Vezi suport AMR/AGV
ÎNTREBĂRI FRECVENTE

Răspunsuri rapide despre roboți mobili AMR/AGV

Ai un flux intern pe care vrei să-l automatizezi?

Spune-ne ce transport intern vrei să optimizezi, ce tip de sarcină ai și în ce context operezi. Îți propunem direcția potrivită pentru procesul tău.

Discută cu un specialist